LED 모션캡처 기반 드론 비행경로 제어 연구 계획
실내의 여러 적외선 카메라로 드론에 부착한 LED 마커를 추적해 3차원 위치와 자세를 실시간으로 계산하고, 사용자가 입력한 목표 경로를 드론이 따라가도록 제어하는 시스템의 연구 계획입니다. 스마트폰에서 목표 경로를 입력하고 실제 비행 경로와 결과를 확인하는 것을 최종 목표로 합니다. 현재 구현한 카메라 입력과 체커보드 추적은 2편의 초기 구현 기록에서 설명합니다.
1. 연구 주제와 목표
졸업논문의 주제는 ‘모션캡처 시스템을 활용한 드론의 궤적 추종 제어 시스템’입니다. 상용 모션캡처 장비보다 접근하기 쉬운 비전 센서와 임베디드 AI 보드를 조합해 실내 정밀 측위 및 제어 환경을 직접 구축하는 것이 핵심입니다.
안전망이 설치된 실내 공간에서 영상 입력, 3차원 위치·자세 추정, 궤적 오차 계산, 제어 명령 전달을 하나의 폐루프 시스템으로 연결하는 것을 최종 목표로 합니다. 중앙대학교 전자전기공학부 제어 및 로봇 SLAM 연구실을 운영하는 심덕선 교수님의 지도 아래 진행하고 있습니다.
2. 필요성과 의의
정밀한 기준 위치의 필요성
드론의 실내 자율비행과 궤적 추종 알고리즘을 검증하려면 기체 센서의 누적 오차와 분리된 정밀 위치 데이터가 필요합니다. 외부 카메라가 제공하는 3차원 위치를 기준으로 사용하면 목표 경로와 실제 경로의 차이를 정량적으로 비교할 수 있습니다.
상용 모션캡처 시스템의 한계
상용 모션캡처 장비를 도입할 때는 카메라, 설치 공간, 전용 소프트웨어와 유지 비용도 고려해야 합니다. 이 연구는 자체 구성한 비전 센서와 연산 장치로 필요한 기능을 구현하고, 그 성능을 별도의 기준 장비로 확인하는 접근입니다.
자체 구축의 의의
범용 비전 센서와 임베디드 연산 장치를 이용해 모션캡처 시스템을 직접 구축하면 비용과 접근 장벽을 낮출 수 있습니다. 위치 추정 알고리즘과 하드웨어 구성을 연구 목적에 맞게 수정할 수 있으며, 측위 결과를 드론 제어까지 실시간으로 연동한다는 점에서도 기술적 의의가 있습니다.
3. 시스템 구성
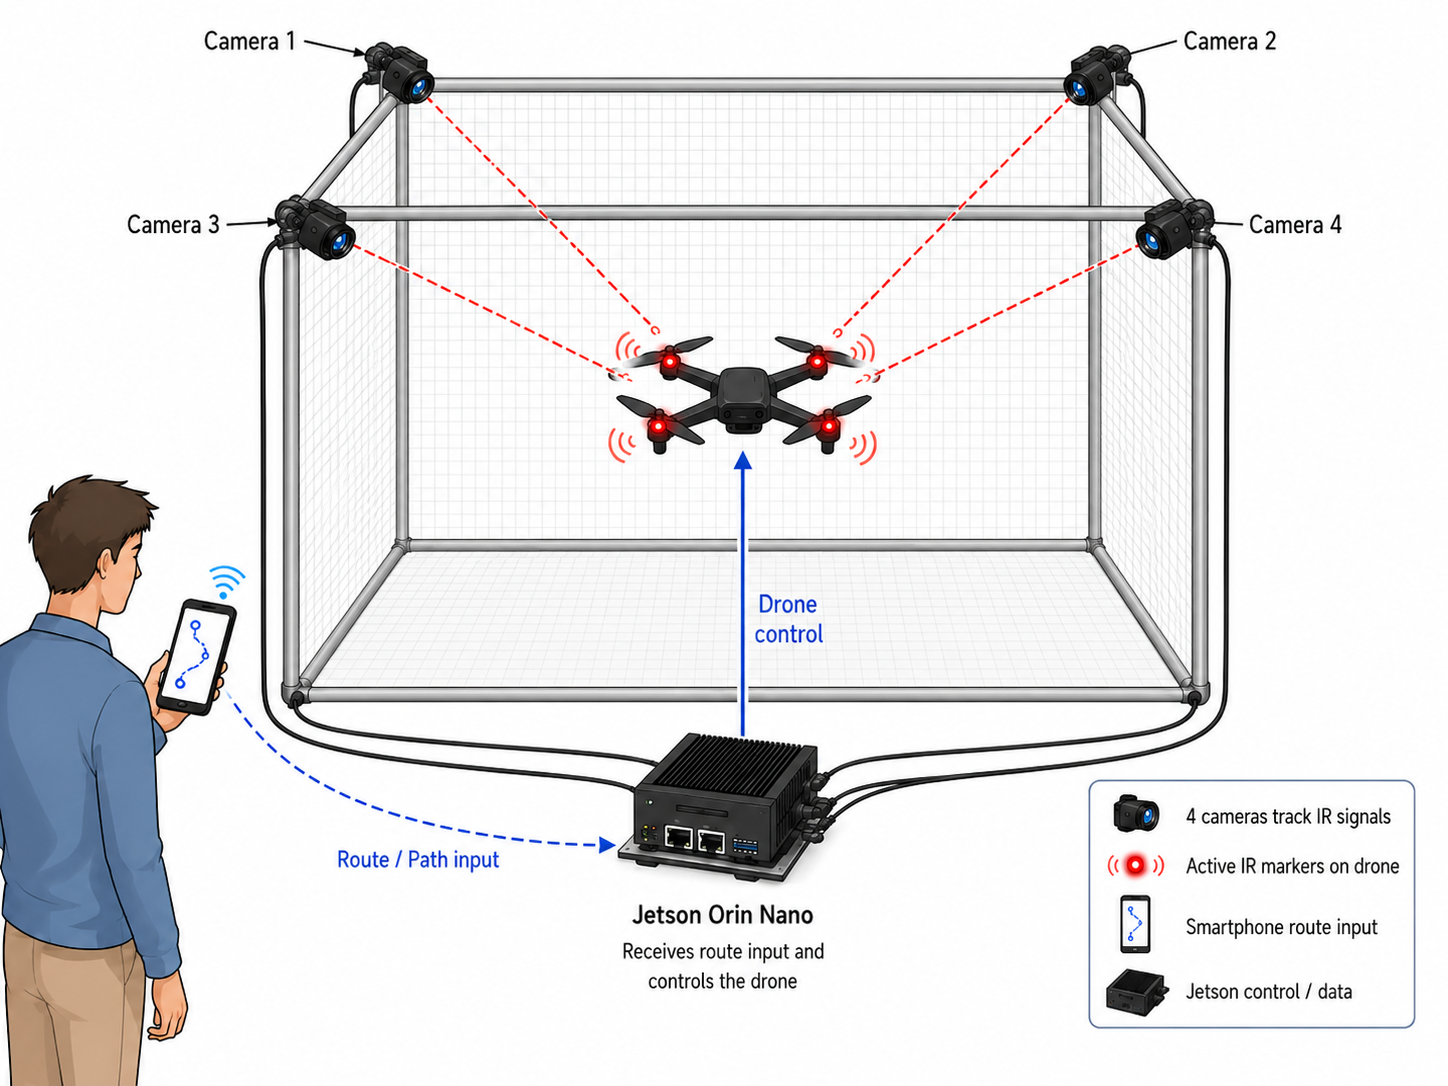
최종 구성에서는 실내 안전 케이지 안에 네 대의 적외선 글로벌 셔터 카메라를 배치하고, 드론에 부착한 IR LED 마커를 여러 방향에서 촬영할 계획입니다. 글로벌 셔터는 영상의 행별 촬영 시차에 따른 형상 왜곡을 줄이며, 움직임에 의한 흐림은 노출 시간 조절도 필요합니다. 여러 카메라의 관측값으로 드론의 3차원 위치와 자세를 추정하는 것이 측위 단계의 목표입니다.
- 영상 수집네 대의 IR 카메라로 LED 마커를 동시에 관측합니다.
- 위치·자세 추정다중 시점 관측값을 이용해 드론의 3차원 상태를 계산합니다.
- 궤적 오차 계산스마트폰에서 입력한 목표 경로와 실시간 경로를 비교합니다.
- 비행 제어계산된 오차를 줄이는 제어 명령을 드론으로 전달합니다.
최종 시스템의 4채널 영상 처리, 궤적 오차 계산과 제어 명령 전달은 Jetson Orin Nano Super에서 수행하도록 설계합니다. 스마트폰 웹 앱에서는 복잡한 콘솔 조작 없이 목표 경로를 입력하고 실제 경로와 결과를 확인할 수 있도록 구성할 예정입니다.
보유 장비와 제작 계획
메인 프로세서인 Jetson Orin Nano Super와 비전 센서인 Arducam 1MP×4 OV9281 CamArray Kit은 박재연이 소유하고 있습니다. 추가로 ESP32-S2 기반 드론 키트, 드론 부착용 적외선 송수신 센서 4개, 실내 비행 안전망과 고정 프레임, microSD와 배선 부자재를 준비합니다.
4. 담당 역할과 개발 범위
제안서에 정리한 각 참여자의 개발 담당 범위는 다음과 같습니다.
- 박재연
- IR LED와 카메라 모듈을 이용한 드론 경로 추정 프로그램을 제작하고, 다중 카메라 관측값을 제어 시스템이 사용할 수 있는 경로 데이터로 변환합니다.
- 조원 1
- IR 마커와 제어 장치를 탑재할 실험용 드론 기체를 제작합니다.
- 조원 2
- 드론 원격 제어 연결과 스마트폰 경로 입력 웹 앱을 개발합니다.
자료 조사, 요구사항 분석, 시스템 설계, 실험과 보완, 보고서 작성과 발표는 박재연 외 2명이 공동으로 진행합니다.
5. 정량 검증 계획
자체 구축한 IR 모션캡처 시스템의 신뢰성을 확인하기 위해 산업용 리니어 모터 스테이지를 기준 장비(Ground Truth)로 사용할 계획입니다. IR LED 표적이나 드론을 스테이지에 고정하고 정밀하게 제어된 기준 궤적으로 이동시킨 뒤, 모션캡처가 추정한 3차원 경로와 비교할 예정입니다.
- Accuracy — 정적·동적 위치 추정 정확도
- Repeatability — 동일한 기준 경로를 반복 측정했을 때의 정밀도
- Tracking Error — 목표 궤적과 실제 비행 궤적의 차이
- Closed-loop Stability — 실시간 측정과 제어 연동의 안정성
정량 검증을 완료한 뒤 실제 드론의 폐루프 궤적 추종 비행에 적용해 사용자가 입력한 목표 경로와 실제 경로 사이의 최종 오차를 분석할 계획입니다.
6. 개발 일정
2026년 6월 30일 작성 제안서의 7~11월 추진 계획입니다. 실제 진행 내용은 초기 구현 기록에서 확인할 수 있습니다.
| 기간 | 주요 작업 | 완료 기준 |
|---|---|---|
| 7월 | 자료 조사, 요구사항 분석, 시스템 설계 | 블록 구성과 시스템 사양 확정 |
| 7~8월 | 경로 추정 프로그램과 드론 기체 제작 | 핵심 모듈 단위 동작 확인 |
| 8~9월 | 드론 원격 제어와 스마트폰 앱 연동 | 목표 경로 입력·제어 연결 |
| 9~10월 | Ground Truth 실험과 보완 | 정확도·반복 정밀도 평가 |
| 10~11월 | 졸업논문, 최종 제작과 발표 | 10월 10일 논문 정리, 11월 시연·보고서 완료 |
7. 완성 목표
최종 결과물은 스마트폰으로 입력한 목표 경로, 실시간으로 추정한 드론 경로, 두 경로의 오차와 제어 결과를 한 흐름에서 확인할 수 있는 실내 자율비행 테스트베드입니다. 2026년 10월 10일까지 졸업논문을 완성하고 대한전자공학회 2026년도 추계학술대회 제출을 목표로 합니다.
하드웨어, 영상 처리, 제어와 사용자 인터페이스를 직접 연결함으로써 후속 드론 연구와 반복 가능한 실험 환경으로 확장할 수 있는 기반을 마련하고자 합니다.
졸업논문 제안서의 연구 목표, 시스템 구성과 추진 계획을 정리한 페이지입니다.